

降低人力風險、穩定品質、打造可擴充的智慧釀造產線
在台灣與亞洲釀酒產業中,無論是精釀啤酒、米酒、果酒或傳統釀造酒類,許多酒廠仍高度依賴人工進行原料搬運、投料、轉桶與成品移載。
隨著人力成本逐年上升、勞安法規趨嚴,以及市場對「品質穩定性」的要求提高,釀酒產線自動化 已不再是大型酒廠的專利,而是中小型酒廠升級競爭力的關鍵。
鴻碩食品機械 依據實際酒廠製程需求,完成一套 「釀酒自動手臂整合系統」,成功協助客戶將高風險、高耗時的人工作業,轉為穩定可控的自動化流程。
在傳統釀酒流程中,常見以下痛點:
酒桶、原料容器通常重量大、體積高,長時間搬運容易造成:
勞工職災風險
作業疲勞導致失誤
勞安成本與管理壓力增加
釀酒非常仰賴「穩定的製程條件」,但人工操作容易產生:
投料位置與時間誤差
轉桶節奏不一致
品質波動,影響風味穩定度
當訂單增加時,許多酒廠面臨:
找不到合適人力
人員訓練時間長
產能無法快速放大
這些問題,正是 釀酒自動手臂系統 最能發揮價值的地方。
隨著食品加工與自動化產線需求提升,傳統固定式灑料或人工判斷方式,已難以因應產品分佈不均、溫度差異與產線即時變化。
GP-180 機械手臂搭配紅外線溫度感測模組,即是一套結合感測、演算法判斷與自動控制的智慧灑料系統,可有效提升灑料精準度、降低原料浪費,並提升整體製程穩定性。
本篇將從系統架構、演算法邏輯、智慧判斷流程,以及設備保養維護四大面向進行說明,協助使用單位與管理人員全面理解此系統的實際運作方式。
GP-180 系統主要由以下三大模組構成:
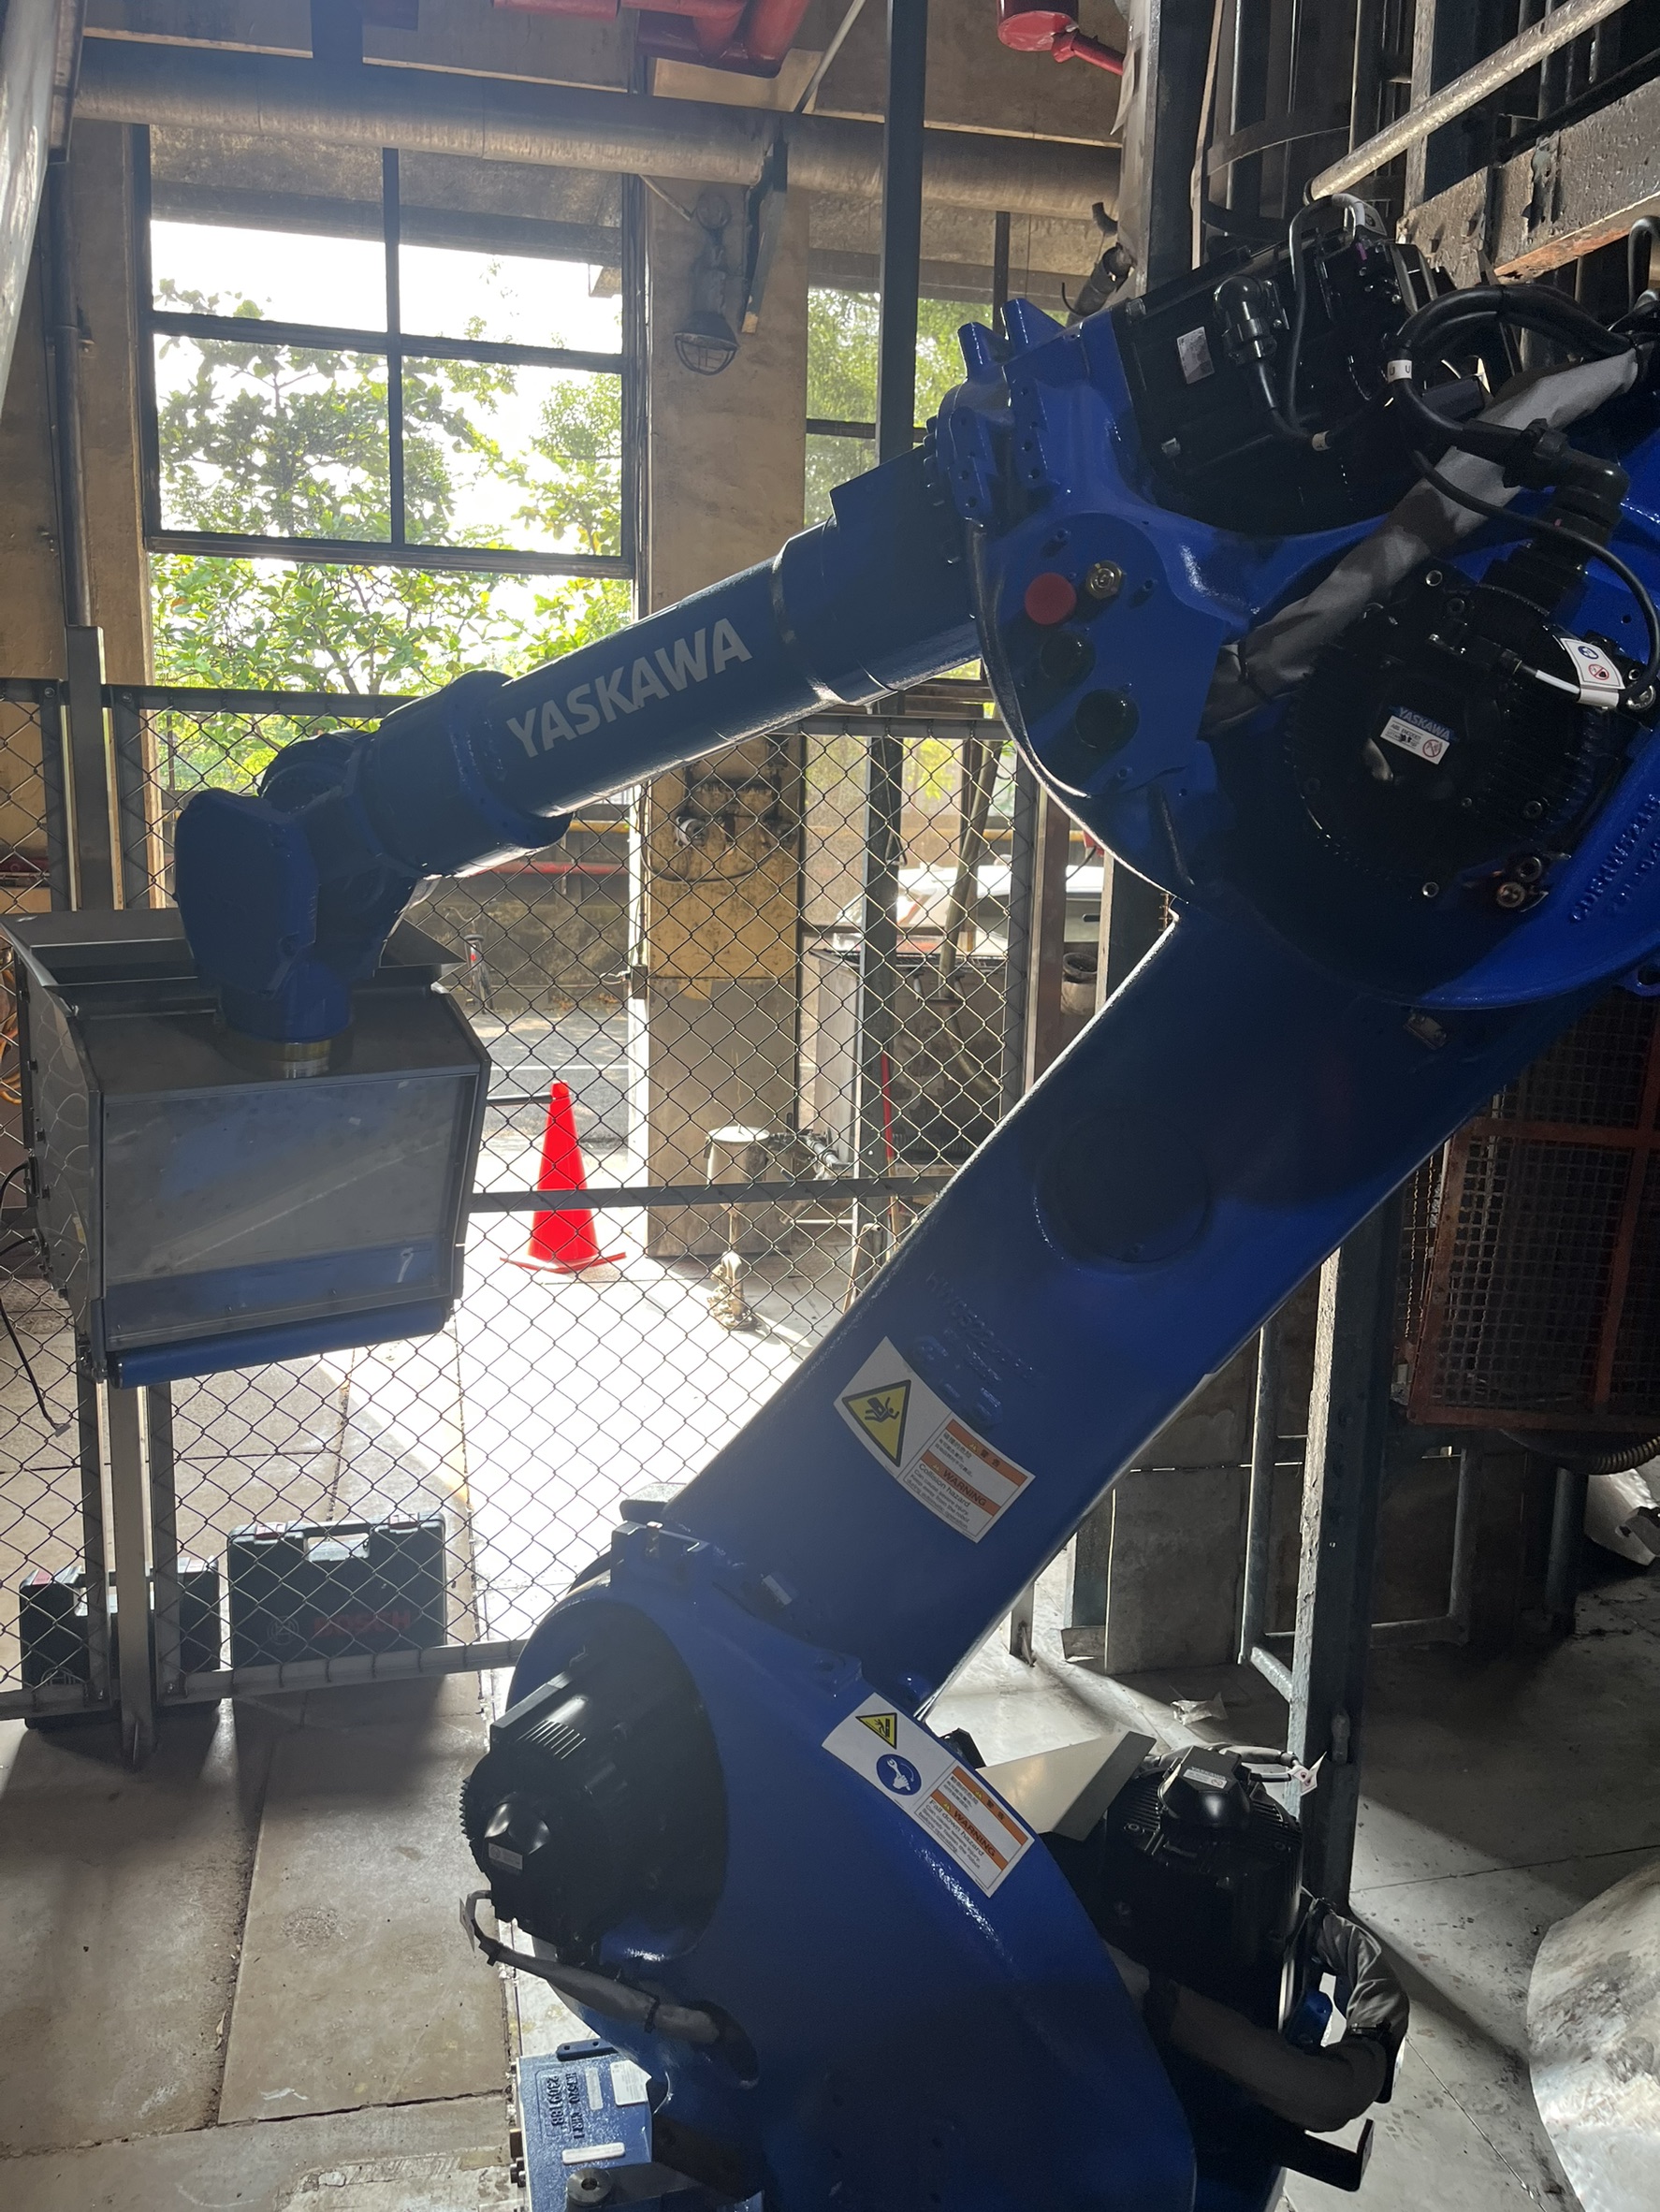
GP-180 機械手臂本體
負責灑料動作與位置移動
依據控制訊號執行對應扇區灑料
紅外線溫度感測模組(Infrared Thermal Sensor)
即時量測產品表面溫度
輸出溫度矩陣資料(Thermal Map)
控制與演算法運算模組(Industrial PC + I/O 模組)
即時讀取紅外線資料
執行溫度分析與區域判斷演算法
控制灑料訊號輸出(DO)與回饋訊號接收(DI)
此架構屬於**感測—分析—決策—執行(Sense → Analyze → Decide → Act)**的典型智慧控制系統。
系統將監測畫面劃分為 12 個環狀扇區 + 1 個中心區(共 13 區),每一區域皆對應實際灑料位置。
此區域化設計具備以下優點:
將連續影像資料轉換為可量化區域
適合即時運算,減少運算負擔
與機械手臂灑料位置一一對應,控制直觀
每一張紅外線影像中,系統會:
搜尋整個有效區域內的最高溫點
計算該點所屬的扇區
作為「目前最需灑料的候選區域」
此流程屬於**即時影像特徵擷取(Feature Extraction)**的應用。
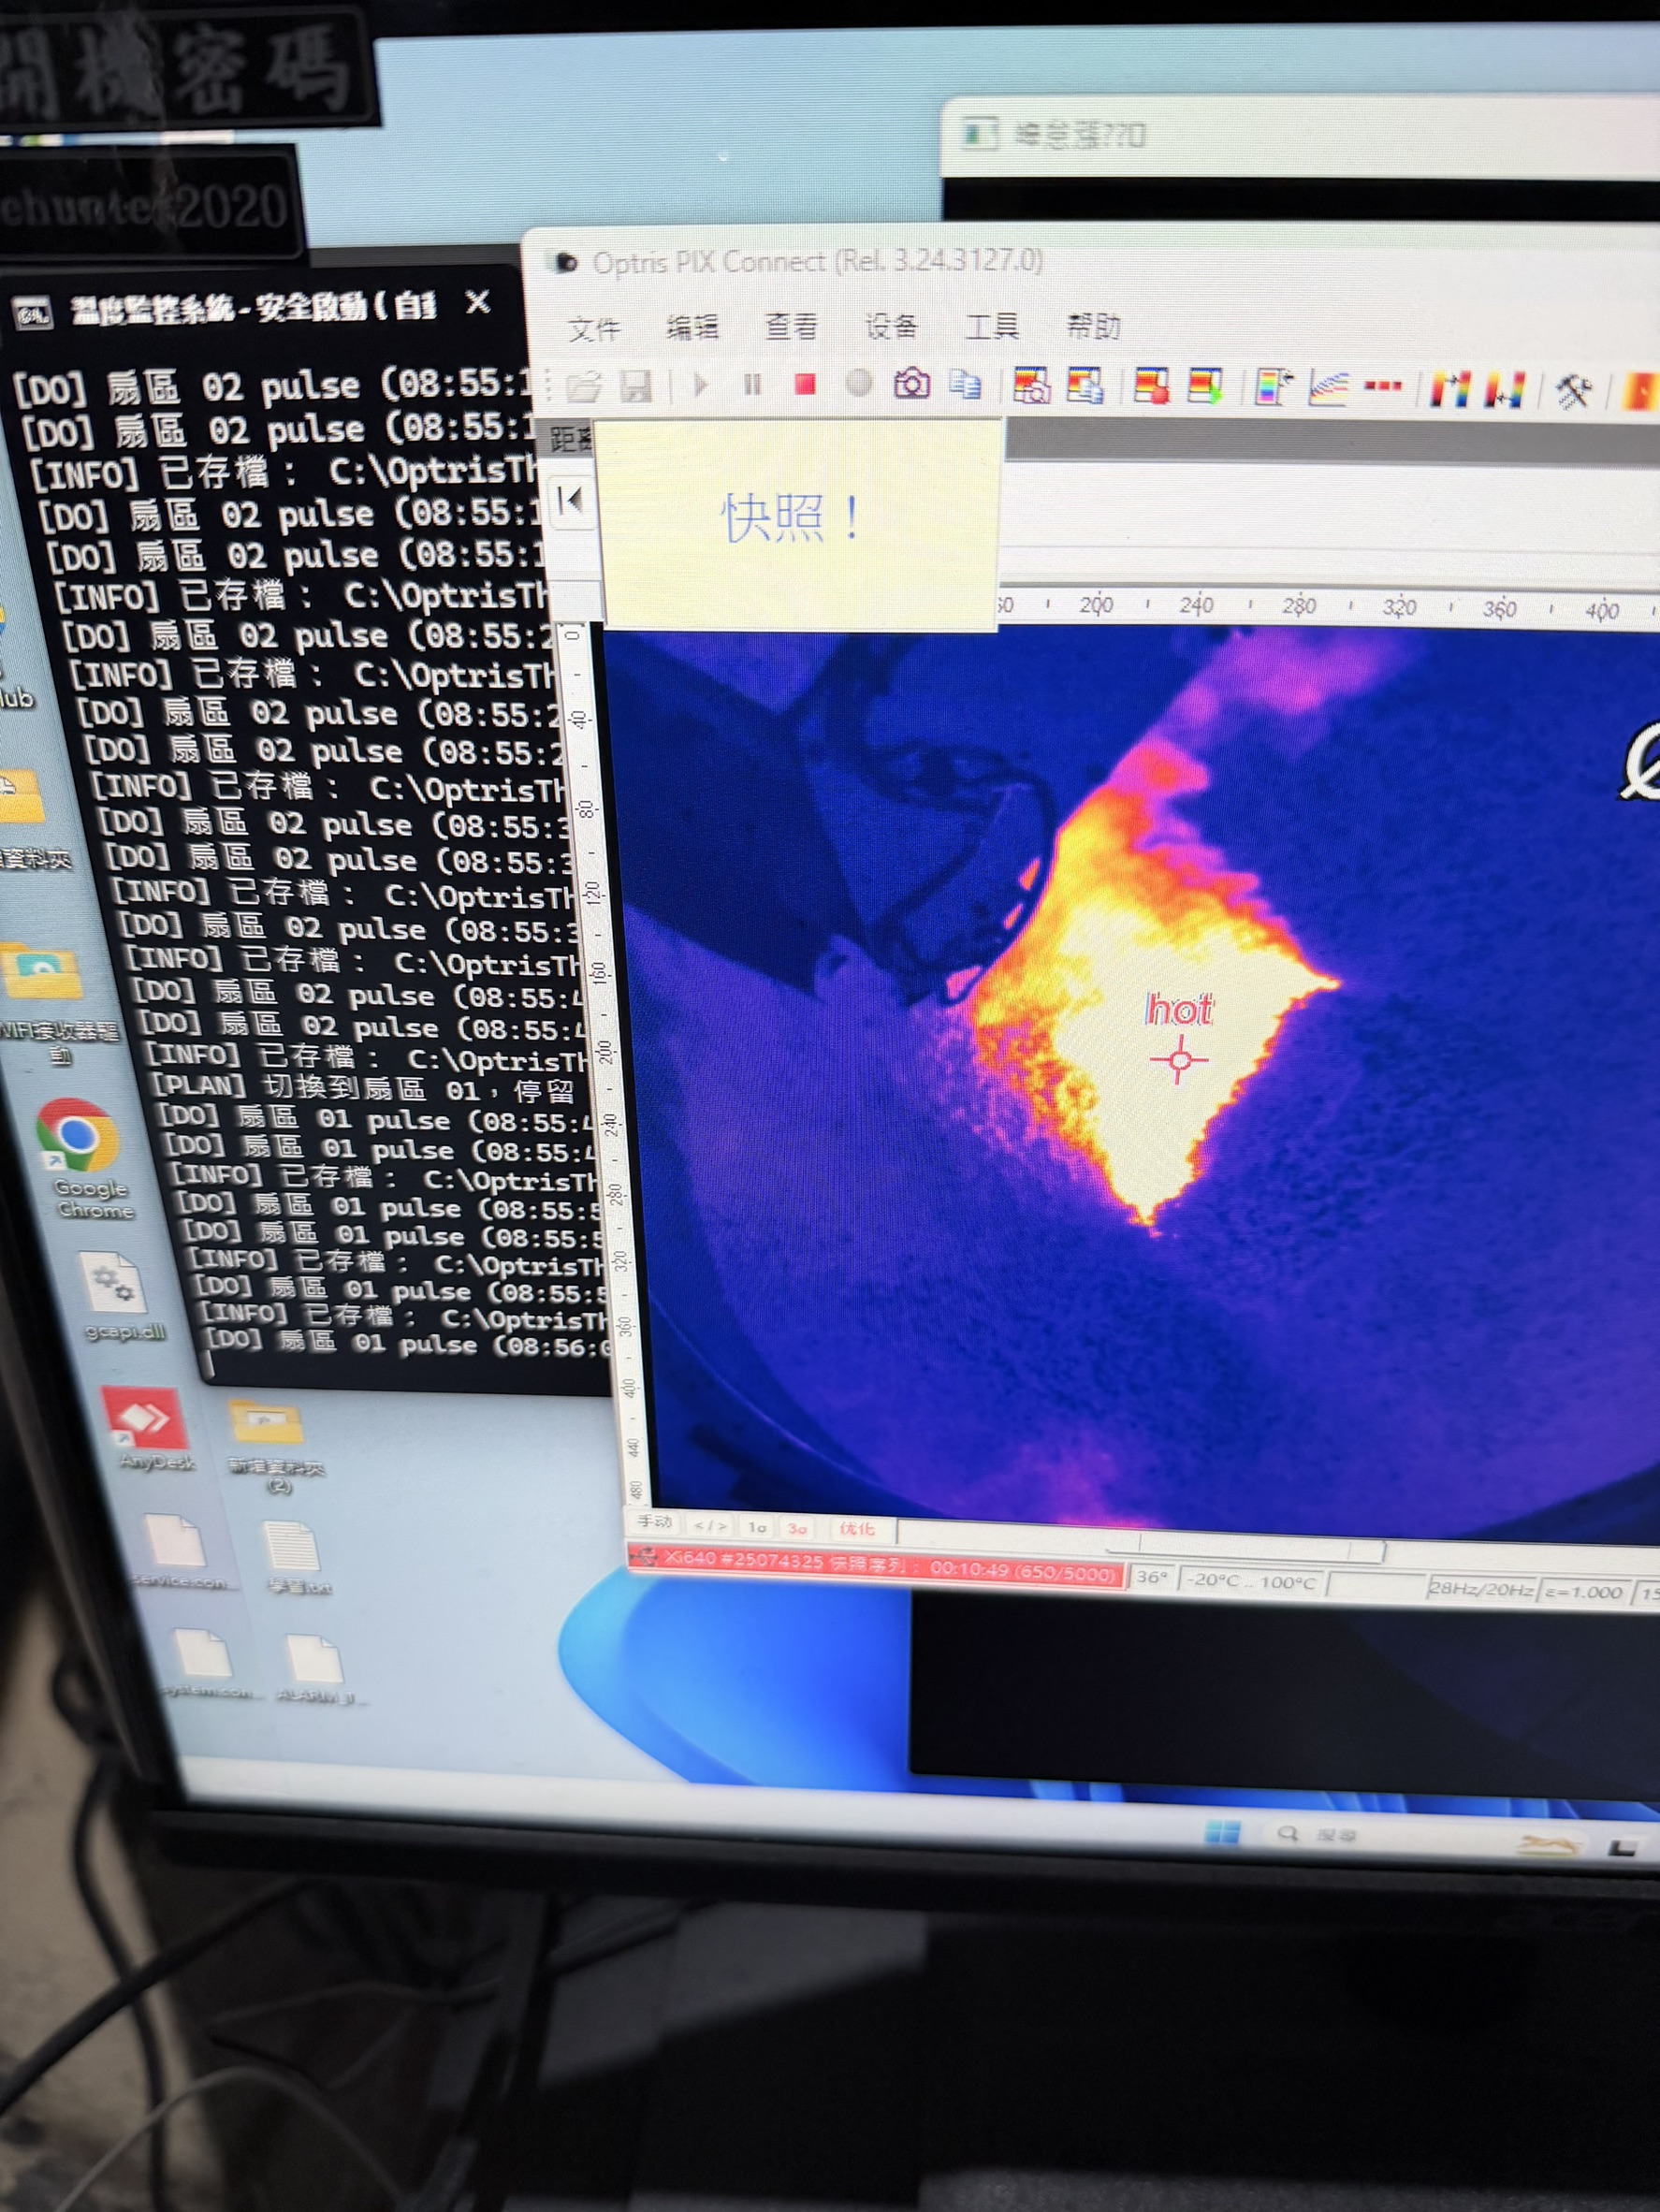
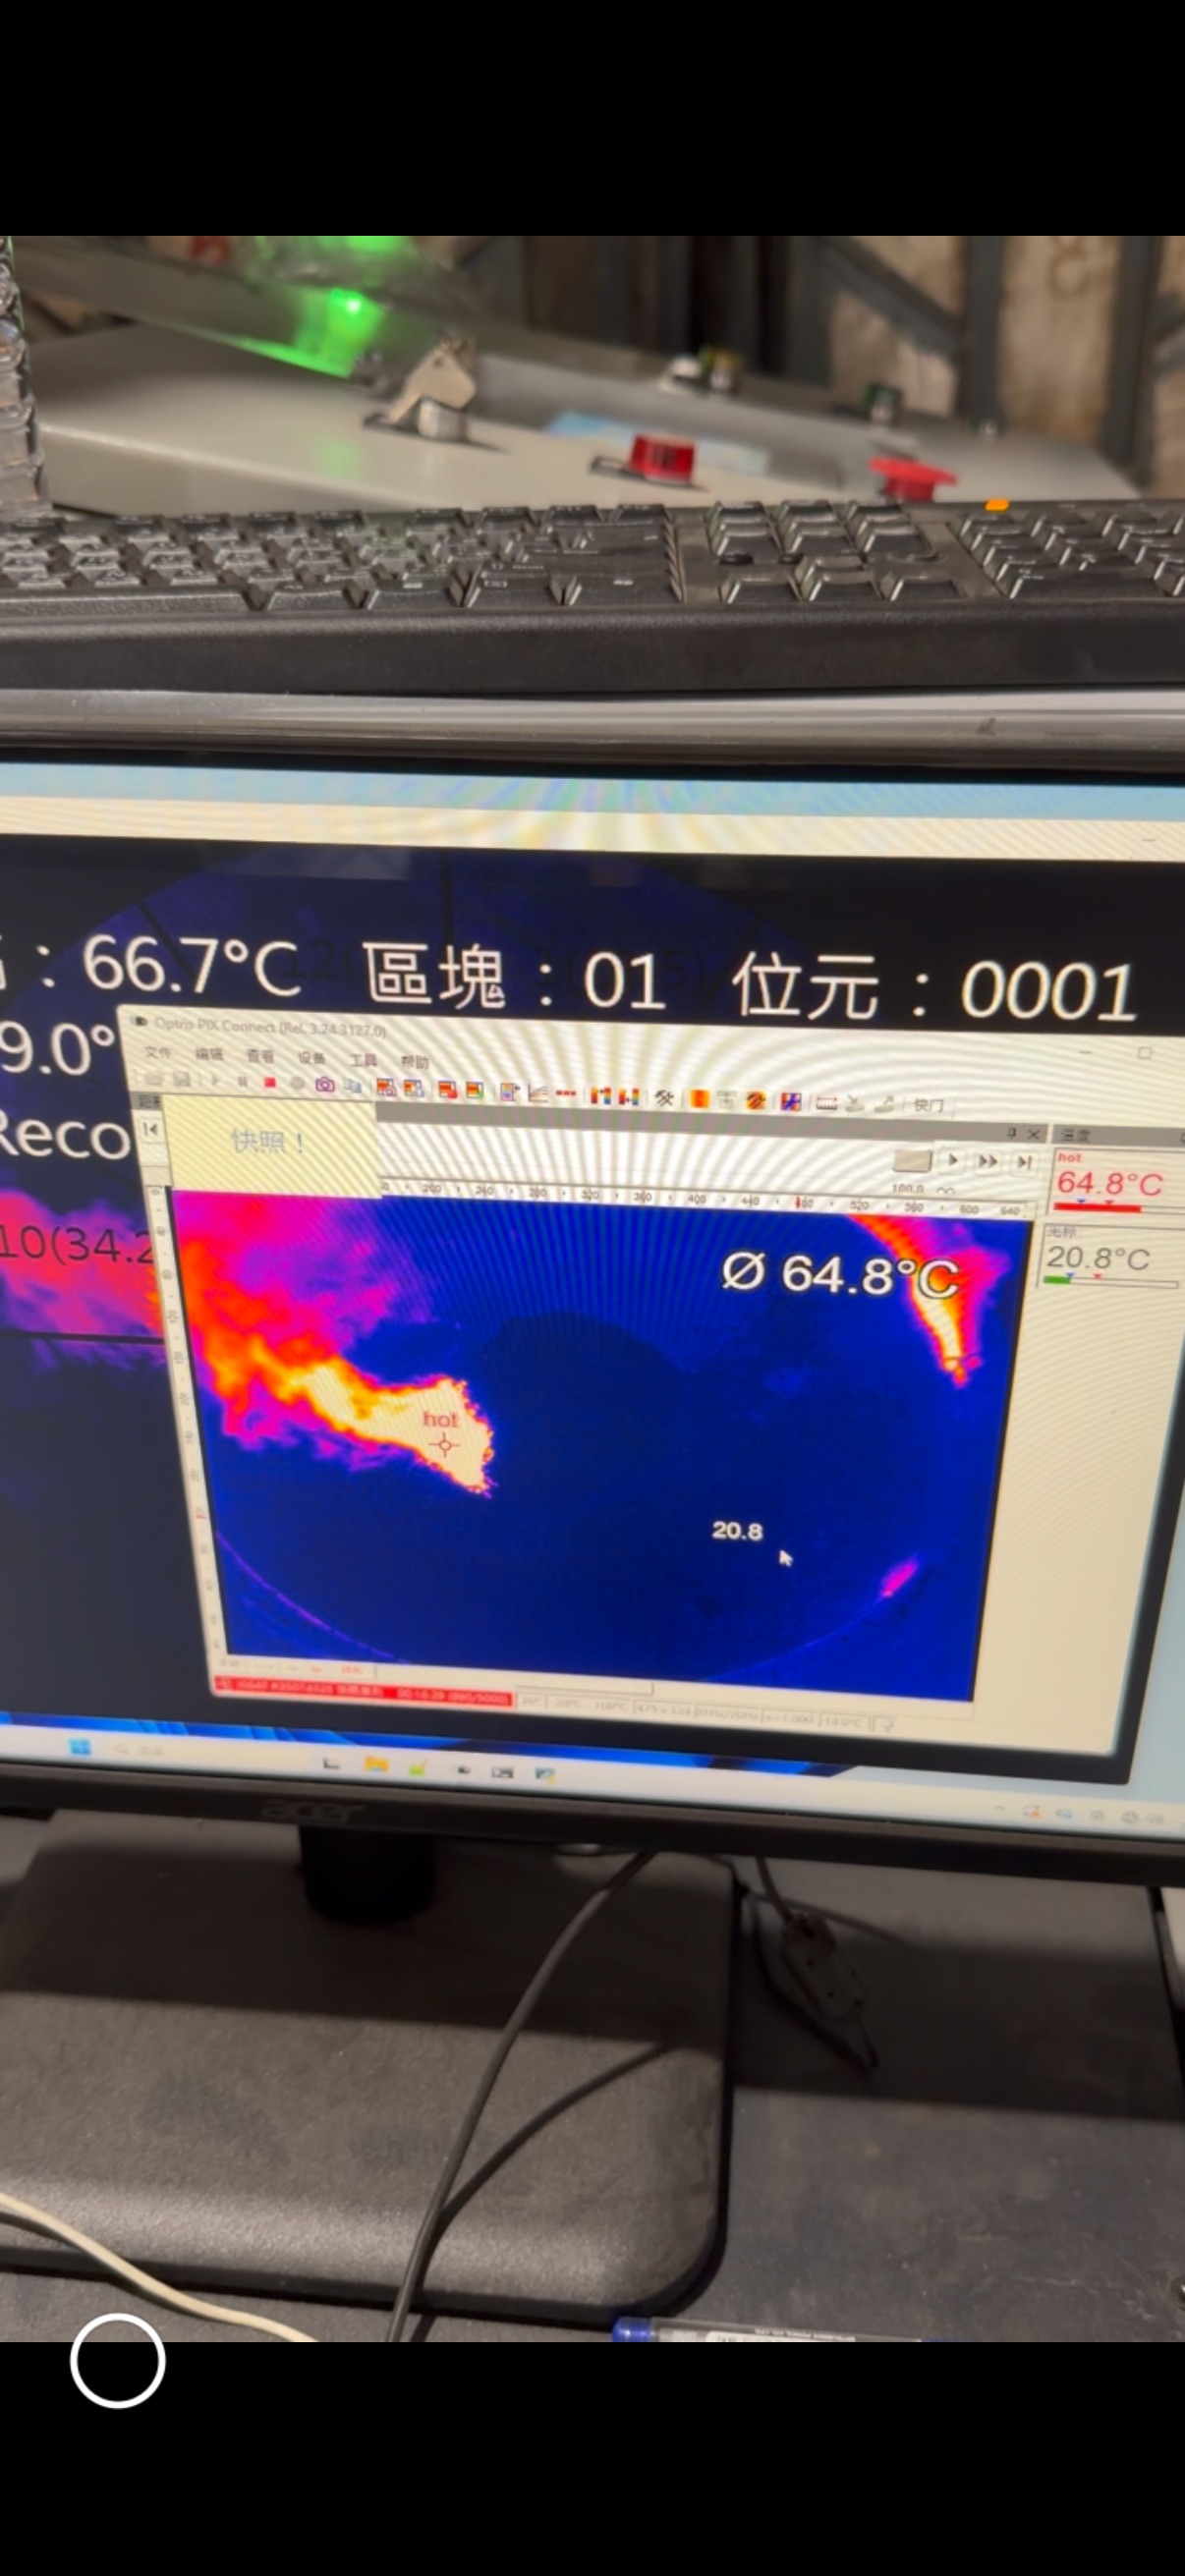
為避免過度灑料,系統設有溫度門檻機制:
低於 47°C:不進行灑料
僅當溫度超過門檻,才觸發後續決策流程
這是基於製程實務設定的條件式決策演算法。
在每一次灑料完成後,系統不會立即進行下一次動作,而是進入:
8 秒填料等待期
此期間內持續蒐集紅外線資料
記錄該時間窗內「最高溫值與對應區域」
這種做法屬於時間序列資料整合(Temporal Analysis),能避免瞬間雜訊造成誤判。
系統具備以下智慧判斷邏輯:
同一區域 最多連續灑料 2 次
若第 3 次仍判斷為同一區,系統將:
自動改選「累計灑料次數最少」的區域
避免局部過度集中,提升整體均勻性
此屬於動態權重平衡與簡易決策最佳化(Heuristic Optimization)。
實務現場常需要:
手動操作機械手臂
再切回自動模式
系統設計了訊號來源辨識邏輯:
僅當系統主動送出灑料指令時,才接受回傳訊號
若為人工手動操作所產生的回饋,系統會自動忽略
避免狀態錯亂或誤觸發
這屬於工業控制中常見的狀態機(State Machine)設計概念。
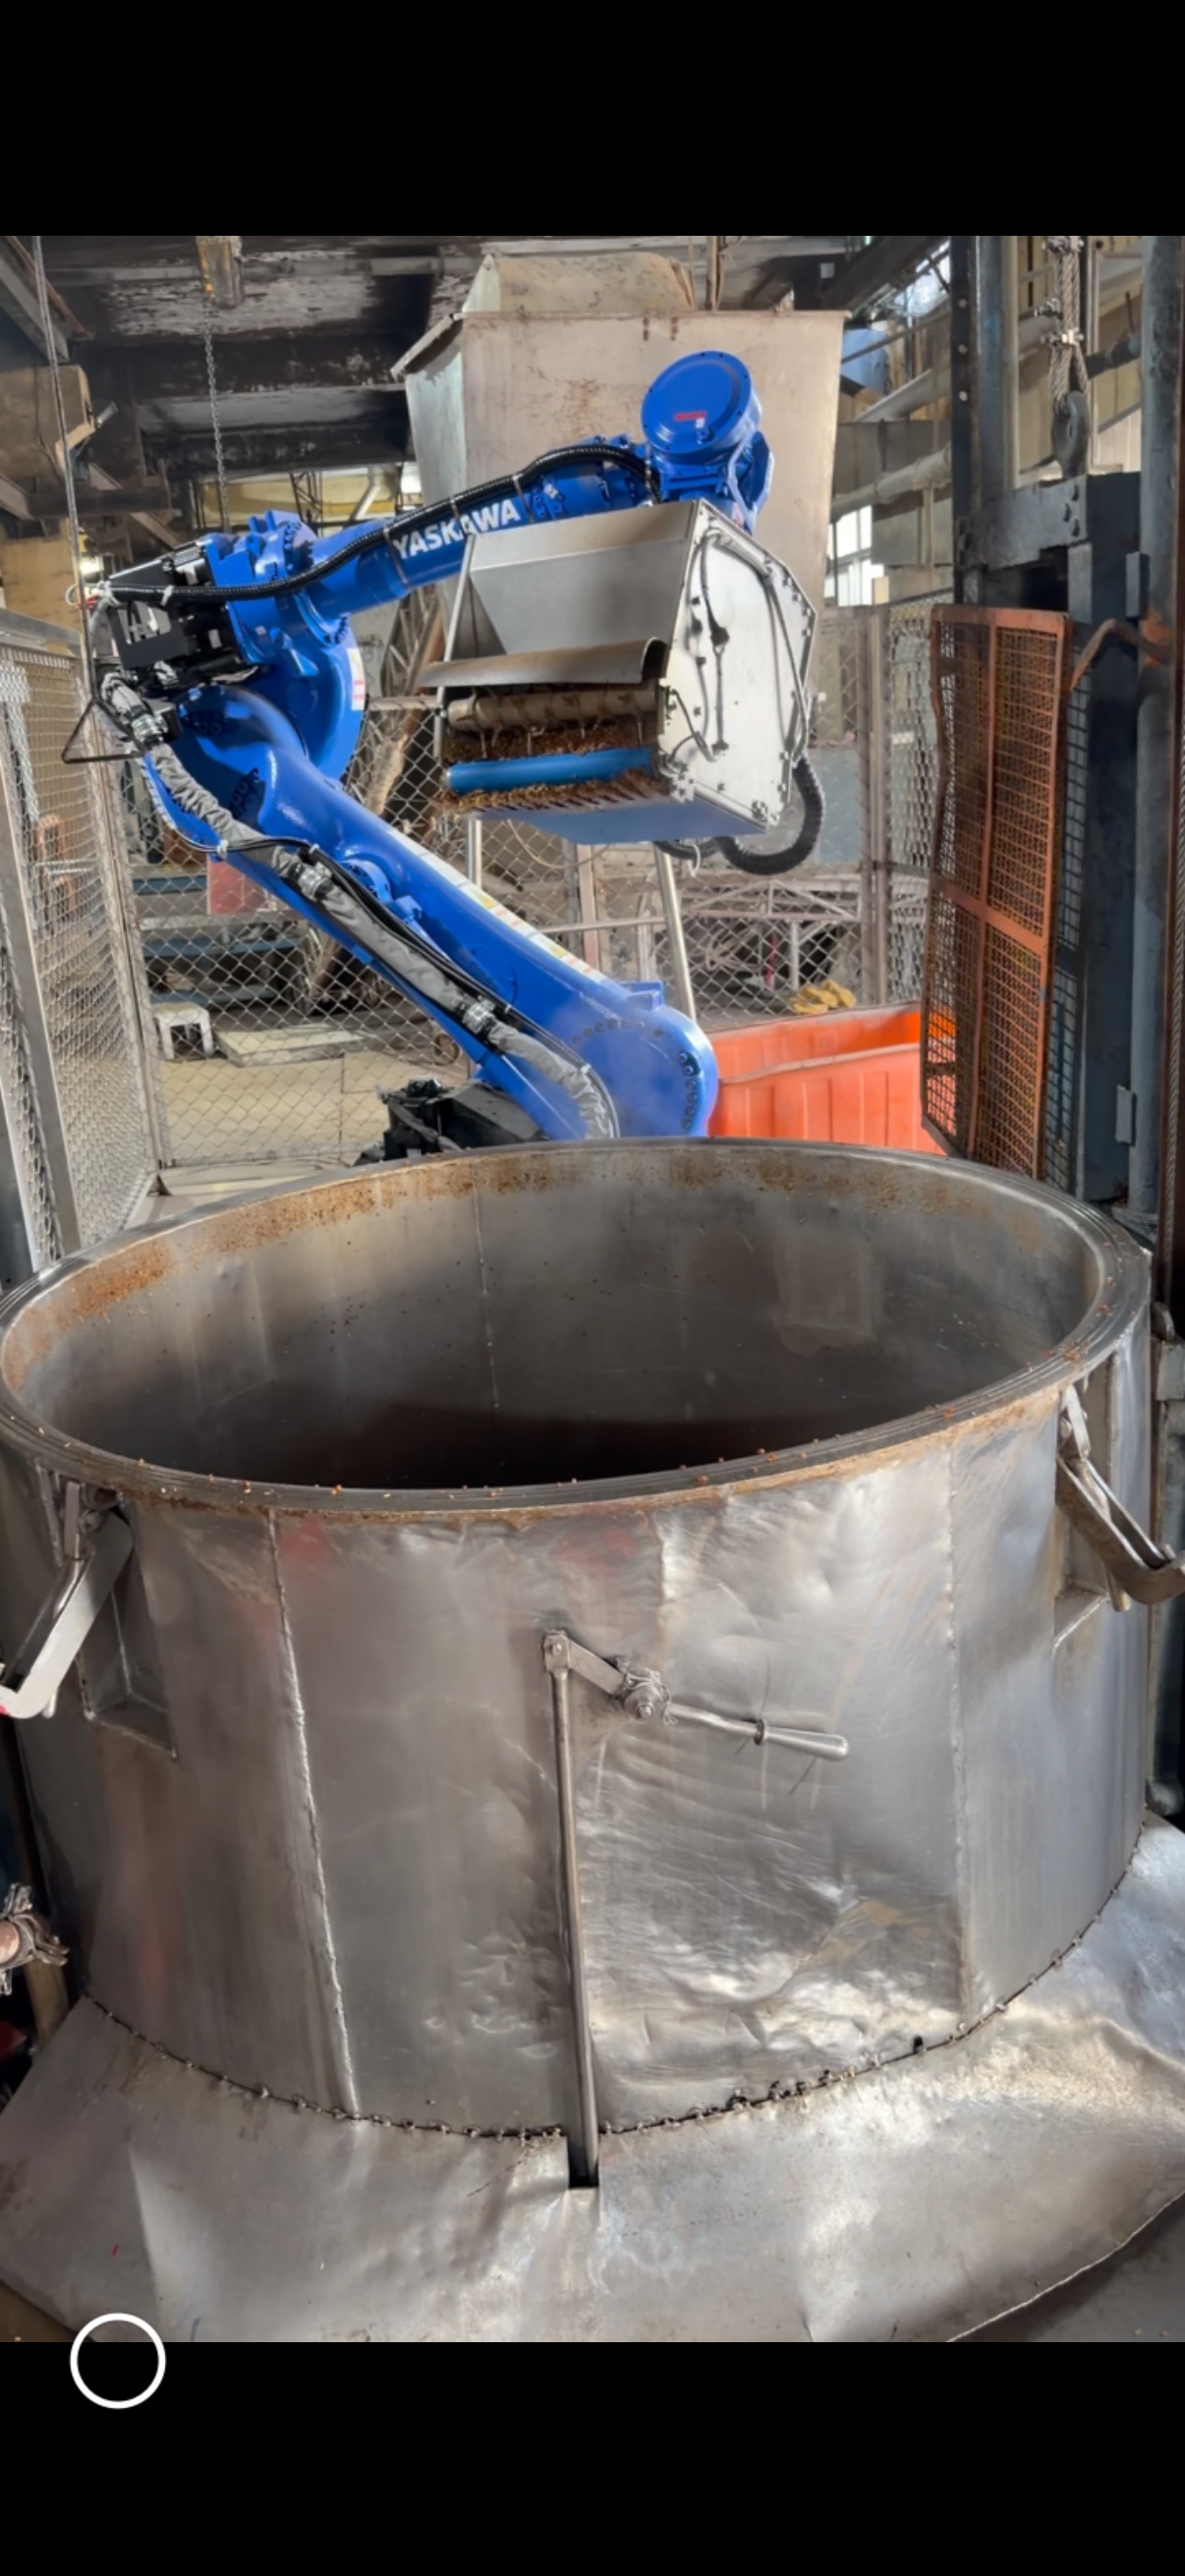
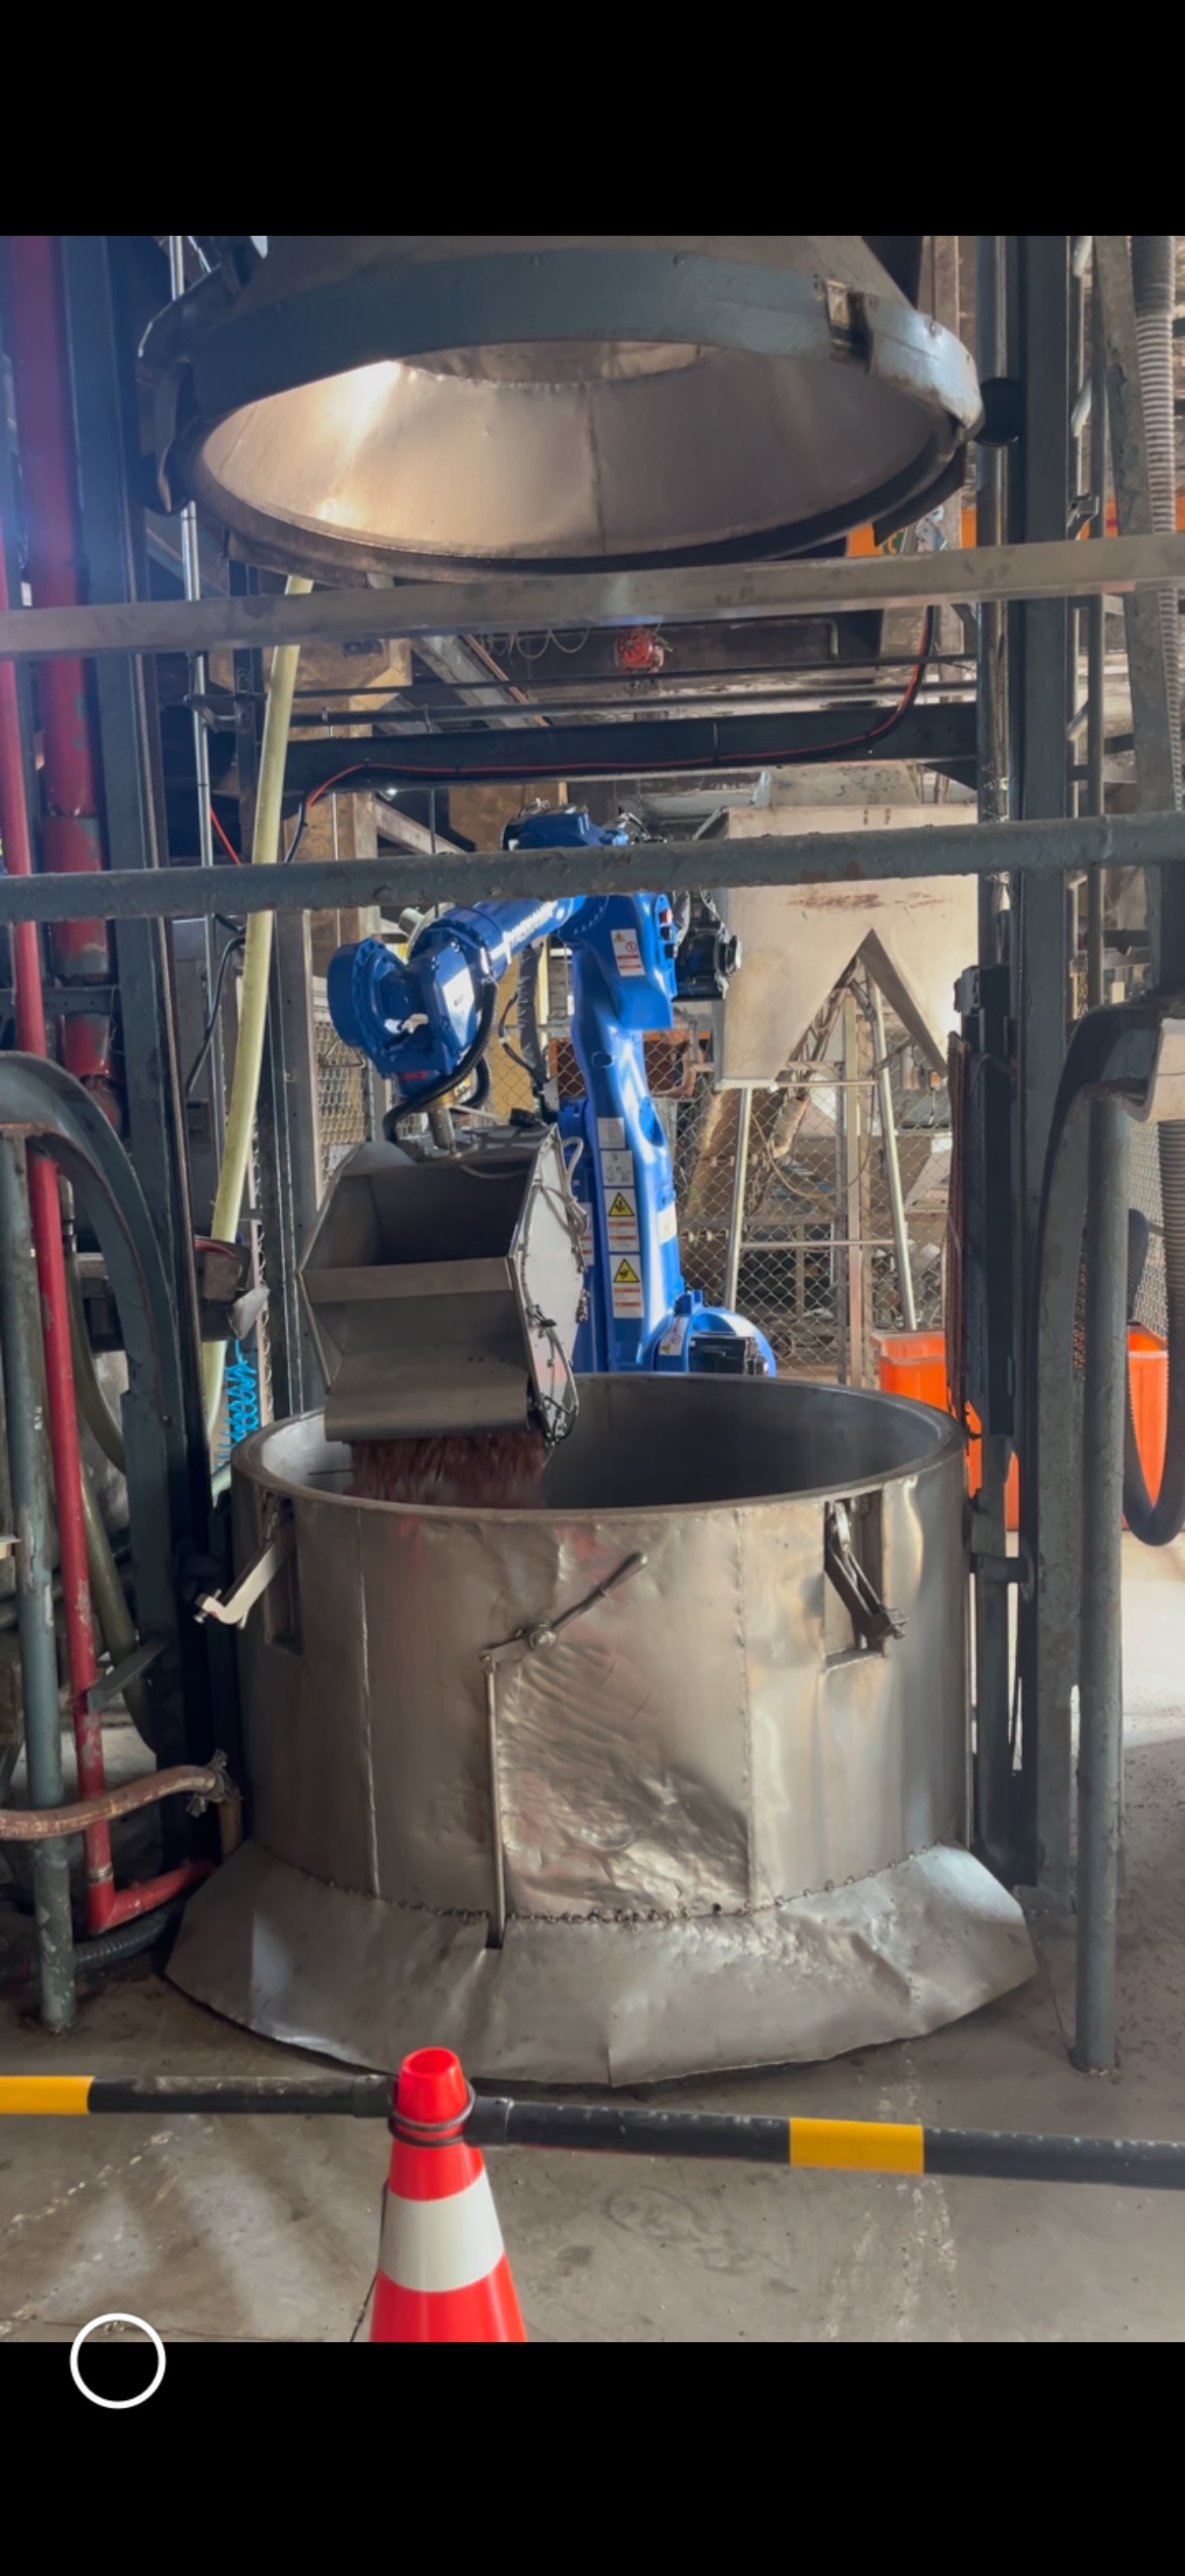
本系統確實具備完整演算法架構,包含:
區域切割演算法
溫度特徵擷取
時間窗資料整合
條件式決策與動態選區邏輯
雖未採用深度學習或神經網路模型,但系統具備:
依歷史灑料次數調整決策
依即時與累積資料動態調整行為
屬於「規則型智慧決策(Rule-based Learning)」與「經驗回饋式調整」
在工業自動化實務中,這類架構被廣泛視為工業級智慧演算法與輕量化機械學習應用。
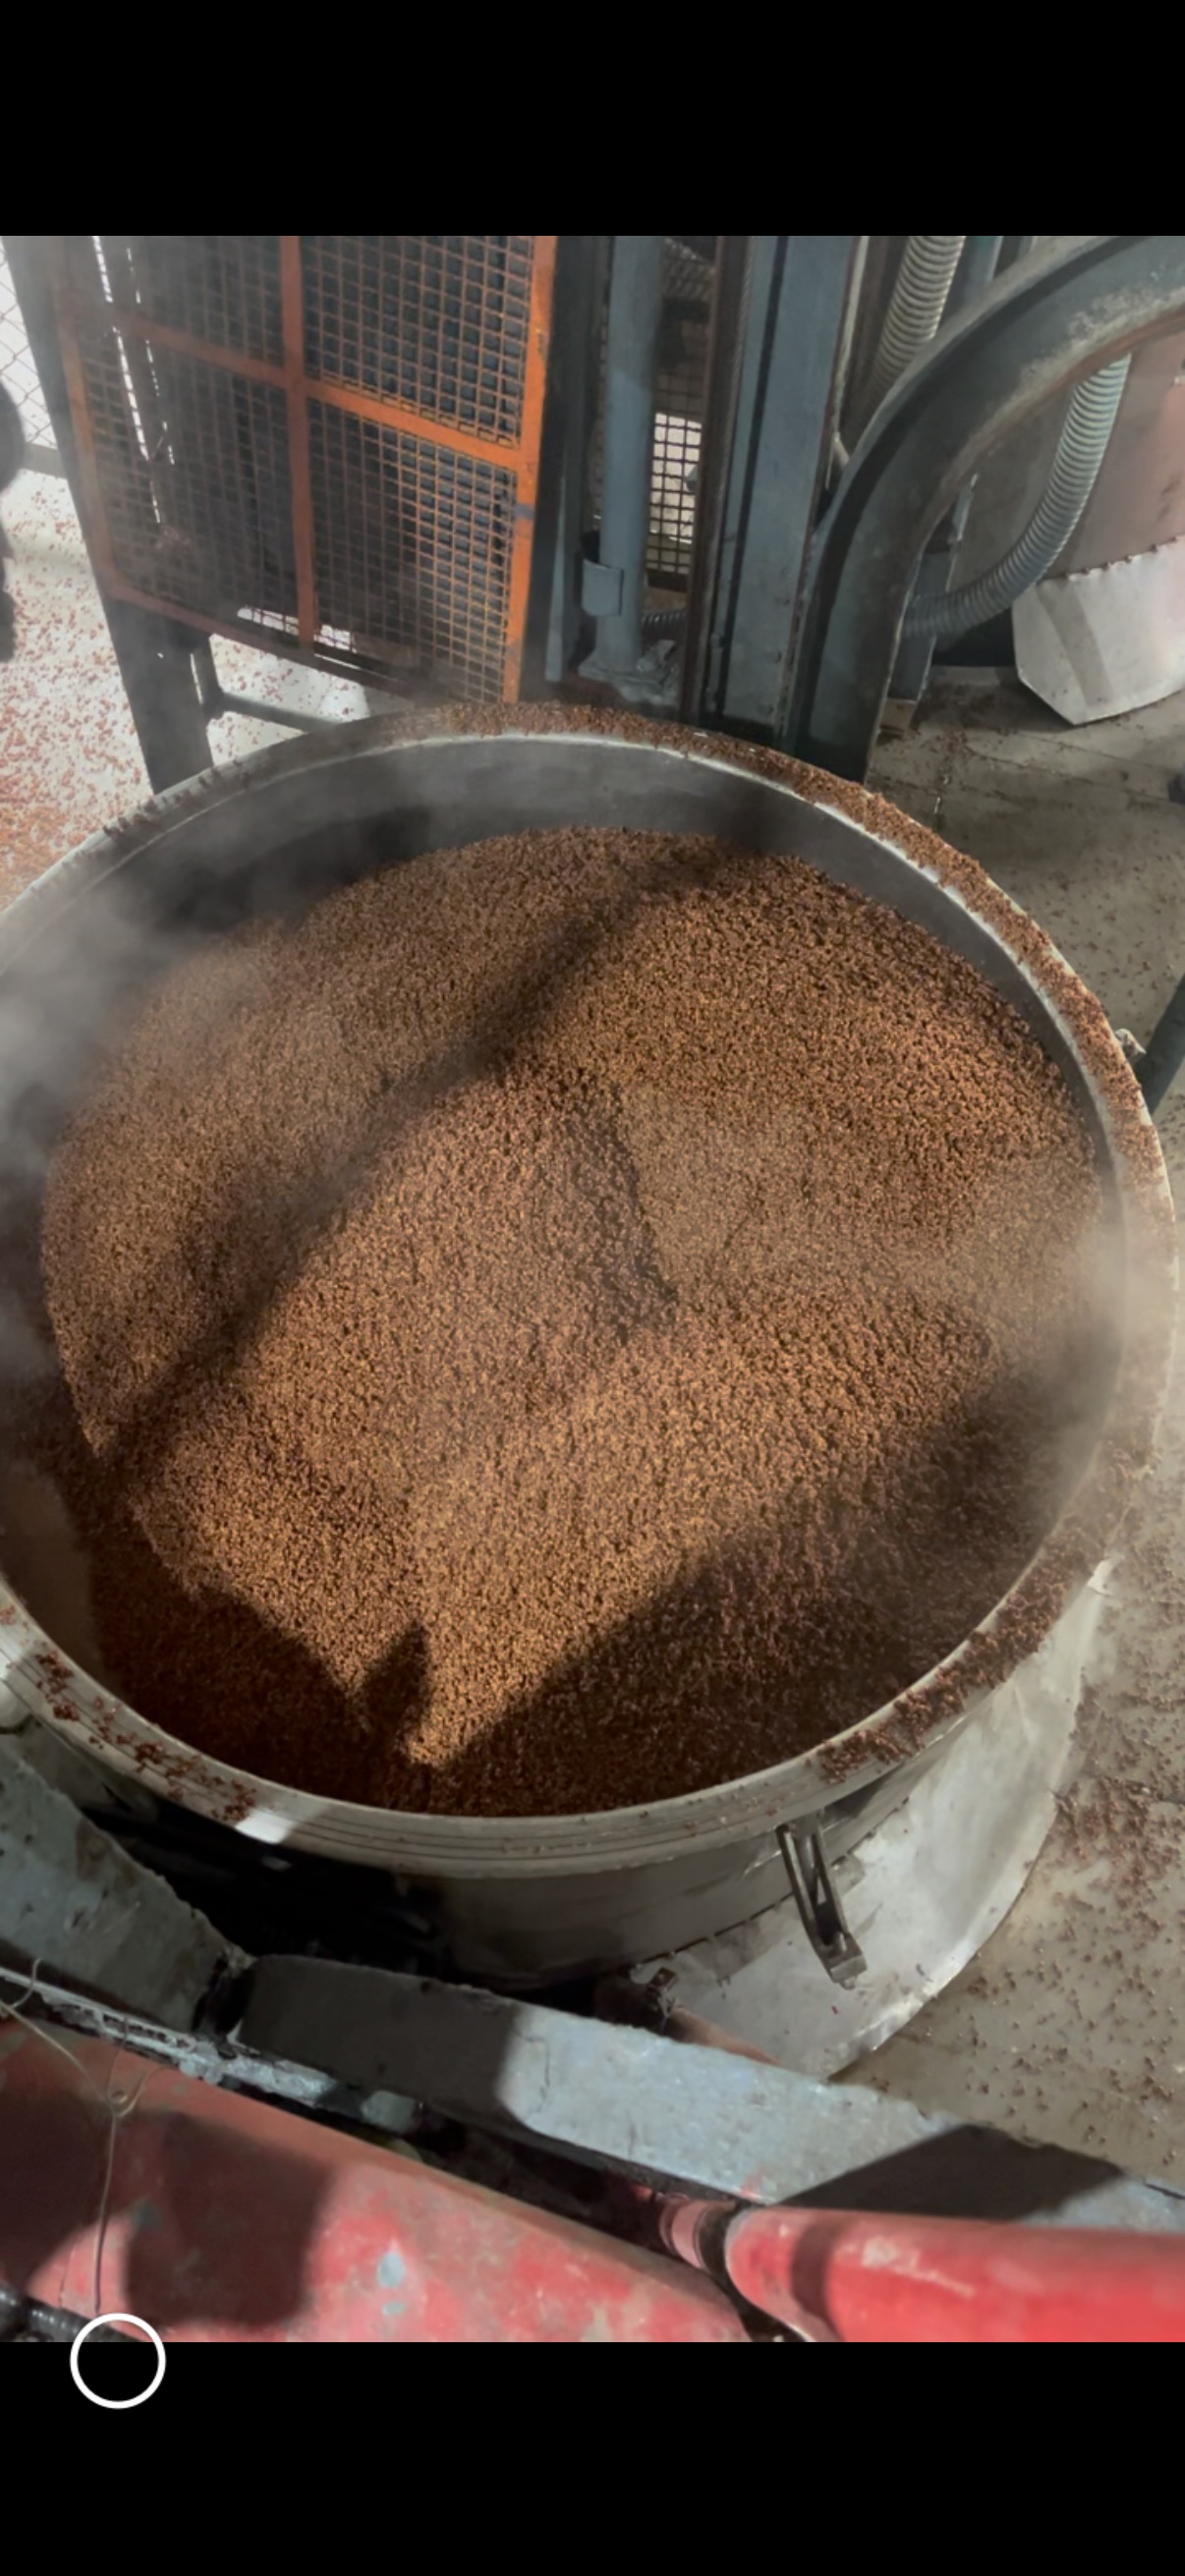
GP-180 機械手臂結合紅外線感測的智慧灑料系統,並非單純固定流程設備,而是:
具備演算法決策能力
能依即時與歷史資料動態調整
符合工業自動化對穩定性與可驗證性的需求
不論是實際使用、內部教育,或對外說明,本系統皆具備完整技術邏輯與實務價值。

